公開日:2026年11月 | NBKマーケティング株式会社
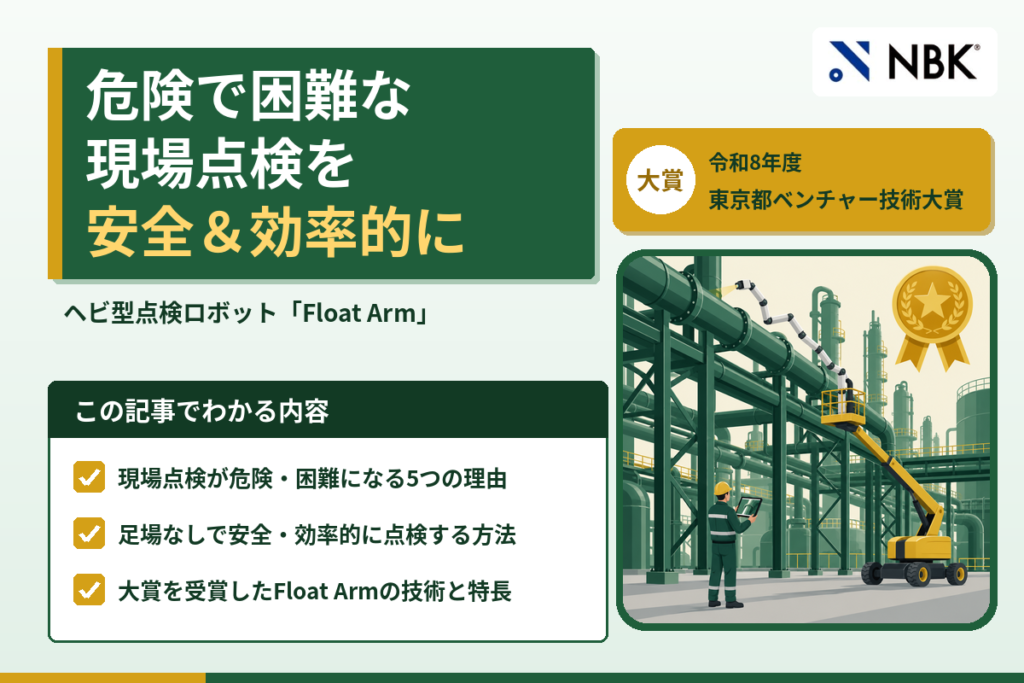
危険で困難な現場点検を安全で効率的に変えるには、「人が近づいて点検する」から「ロボットが近づいて点検する」に切り替えることが近道です。 その代表が、ハイボット社のヘビ型多関節ロボット「Float Arm(フロートアーム)」です。Float Armは2026年11月、「令和8年度 東京都ベンチャー技術大賞」で最高位の「大賞」を受賞しました(応募147件・受賞15件)。高所・狭所・密閉空間など人が立ち入るのが危険な場所へ、足場を組まずに最大5m(伸長ユニット装着時7.5m)のアームを伸ばし、カメラや超音波センサーで点検データを取ります。本記事では、現場点検が危険で困難になる理由と、Float Armで点検がどう変わるのか、大賞で評価された特長を解説します。
この記事でわかること
- Float Armが受賞した「東京都ベンチャー技術大賞」とは
- 現場点検が「危険で困難」になる5つの理由
- 従来の点検とFloat Armによる点検の違い(比較表)
- Float Armを支える技術と、導入事例・導入効果
- 導入前に確認したいことと、始め方
結論:人が近づかずに点検できるのがFloat Arm
先に結論をまとめます。
| 知りたいこと | 答え |
|---|---|
| Float Armとは? | 狭所・高所・密閉空間に入り込み、点検データを取るヘビ型の多関節ロボットアーム |
| 何が評価された? | 2026年11月、令和8年度 東京都ベンチャー技術大賞の**「大賞」**を受賞(応募147件・受賞15件) |
| どう安全になる? | 人は地上や安全な場所から操作し、危険な場所にはロボットが入る |
| どう効率的になる? | 足場が要らない。ハイボット社の発表では、点検期間を5〜6日から1日へ、総コストを最大30%削減した例がある |
| 何を点検できる? | 目視カメラ、超音波による肉厚測定、X線によるCUI(保温材下腐食)検査など。先端のツールを交換して使う |
2026年11月、Float Armが「東京都ベンチャー技術大賞」大賞を受賞

東京都ベンチャー技術大賞は、都内の中小企業がつくる革新的で将来性のある製品・技術・サービスを東京都が表彰する制度です。令和8年度は147件の応募があり、15件が受賞しました。その中で最高位の「大賞」に選ばれたのが、株式会社ハイボットの多関節アームロボット「Float Arm」です。表彰式は2026年11月11日、東京ビッグサイトで開かれた「産業交流展2026」で行われました。
東京都の発表では、Float Armを次のように紹介しています。
インフラ設備の点検・保守を目的とするヘビ型多関節マニピュレーターです。石油・ガス・化学・電力プラントなど、人が立ち入ることが困難または危険な狭所・高所・密閉空間に進入し、高精度な点検データを取得します。
(出典:東京都 報道発表資料 2026年11月11日)
受賞ページでは、商品のポイントとして次の3つが挙げられています。
- 軽量なのに5mのロングリーチ:独自の自重補償機構で、コンパクトな本体でも長く伸ばせる
- 狭い場所や障害物の多い場所にも入れる:ヘビ型の多関節構造とモーション制御で、見通しの悪い空間にも進入できる
- 足場が不要で、既存の機材に載せられる:高所作業車や無人搬送車に搭載でき、足場を組む時間とコストを減らして、危険な作業から人を解放する
つまり、「危険で困難な現場点検を、安全で効率的なものに変える」という点が、東京都から最高の評価を受けたといえます。NBKマーケティングは、このFloat Armによる点検サービスを取り扱っています。
現場点検が「危険で困難」になる5つの理由
プラントやインフラ設備の点検は、なぜ危険で困難なのでしょうか。主な理由は次の5つです。

理由1:高所で、墜落・転落のおそれがある
配管ラックや塔の上部など、高い場所の点検には墜落の危険がつきまといます。労働安全衛生規則 第518条では、高さが2m以上の箇所で墜落の危険があるときは、足場を組み立てるなどして作業床を設けなければならないと定めています。
理由2:狭所・密閉空間で、酸欠や閉じ込めのおそれがある
タンクやピットの内部などは、酸素が不足していることがあります。酸素欠乏症等防止規則 第5条では、酸素欠乏危険作業では空気中の酸素濃度を18%以上に保つよう換気することを求めています。人が入る前の準備に、手間と時間がかかります。
理由3:障害物が密集して、近づけない
配管が何本も並ぶラックの奥や裏側は、人の手もカメラの視線も届きにくい場所です。地上からの目視や望遠撮影では、細かい腐食やき裂を確かめきれないことがあります。
理由4:高温・有害物・放射線などの過酷な環境
高温の設備まわりや、有害物・放射線のある場所では、人が長くとどまれません。防護具の着用や作業時間の管理が必要になり、点検の負担が大きくなります。
理由5:足場の組立・解体に、日数と費用がかかる
高所や狭所に人が近づくには、足場が欠かせません。点検そのものより、近づくための準備(足場の組立・解体)に時間とコストがかかることが少なくありません。プラントを止めて行う定修(定期修理)では、この準備の期間が停止日数の長さにも影響します。
このように、現場点検の危険と手間の多くは、「人が危険な場所に近づくこと」から生まれています。
Float Armとは:人の代わりに危険な場所へ入るヘビ型ロボット
Float Arm(フロートアーム)は、ハイボット社が開発した、プラント設備の点検・保守のためのヘビ型の多関節ロボットアームです。9つの関節をもつアームを、ヘビのようにくねらせながら、配管や構造物のすき間に入り込ませます。
人は地上や安全な場所から操作し、アームの先端に付けたカメラやセンサーで、点検したい場所のデータを取ります。電源は地上から業務用バッテリーで供給するため、製品ページでは、ドローンより長い時間稼働できるとしています。
製品名は、アームが自分の重さに逆らわず「浮いている(Float)」かのように動くことに由来しています(ハイボット社発表)。
従来の点検とFloat Armによる点検の違い
Float Armを使うと、点検は次のように変わります。

| 比べる点 | 従来:人が足場で近づく | Float Arm:ロボットが近づく |
|---|---|---|
| 人の危険 | 高所・狭所に人が入る。墜落・酸欠などのリスク | 人は地上や安全な場所から遠隔で操作 |
| 準備 | 足場の組立・解体が必要 | 足場不要。高所作業車などに載せて使う |
| 届く場所 | 足場から手が届く範囲 | 最大5m(伸長時7.5m)。障害物の間を回り込む |
| 点検の中身 | 目視・測定を人が実施 | カメラ・超音波・X線など、先端ツールを交換 |
| 記録 | 写真・手書き中心 | 画像・測定値・3Dデータをデジタルで残す |
※ 一般的な傾向です。対象設備・現場条件により変わります。
安全になる理由
危険な場所に入るのはロボットで、人は安全な場所から操作します。高所での墜落や、密閉空間での酸欠といったリスクに、人がさらされる場面を減らせます。ハイボット社の発表では、圧縮空気でアームの重さを支える仕組みのため、電力の供給が途絶えても空気だけで姿勢を保てるとしており、プラント内での安全性にも配慮されています。
効率的になる理由
足場を組まずに点検箇所へ近づけるため、準備の日数と費用を大きく減らせます。さらに、1台で目視と肉厚測定などをまとめて行え、取ったデータはデジタルで残るため、報告書づくりの手間も減らせます。
足場とのコストの比べ方は、定修を少しでも低コストでおさめるには?で詳しく解説しています。
Float Armを支える技術と特長
大賞を受賞したFloat Armには、次のような技術が使われています(ハイボット社 2026年11月12日発表より)。

1. 圧縮空気による自重補償機構(特許取得)
アームの重さを空気圧で打ち消す独自の仕組みです。関節のモーターは「動かす」ことだけに力を使えるため、モーターを小さくでき、アーム全体を細く・軽くできます。
2. ヘビ型のモーションコントロール
ヘビの動きや人の手の腱の構造をヒントにした設計で、複数のリンクを連動させ、障害物をよけながら目標の場所に近づきます。関節には、精密な歯車システム「ハーモニック・ドライブ」が使われています(製品ページより)。
3. 先端ツールの交換で、1台で多様な検査
先端のツールを交換することで、目視カメラ、超音波による肉厚測定、X線による保温材下腐食(CUI)検査、パルス渦電流(PEC)、電磁超音波(EMAT)など、複数の非破壊検査に1台で対応します。CUI点検については、配管のCUI点検を効率的に行うには?もご覧ください。
4. 点検データをクラウド「HiBox」に集約
取得した点検データはクラウド「HiBox」に集約され、解析・レポートまで一貫して提供されます。紙と目視に頼っていた点検を、データにもとづく予知保全へ近づけます。
5. 原点は福島第一原発の廃炉作業
Float Armの源流は、東京工業大学(現・東京科学大学)でのヘビ型ロボットの研究です。2016年、ハイボット社は福島第一原子力発電所の廃炉作業向けに多関節のロングリーチアームを投入し、人が立ち入れない原子炉建屋で映像撮影と3Dデータの収集を行いました。この**「人が絶対に入れない場所」で磨かれた技術**を、よりスリムで軽い製品として再設計したのがFloat Armです。
導入事例と導入効果
三井化学 大阪工場(国内)
ハイボット社が国内で行った最初のFloat Armによる遠隔点検サービスです。地上から離れた土台の先にFloat Armを取り付け、高さ20mの鉄塔の高い位置にある配管ラックを点検しました。3Dスキャンのデータをもとに、配管と構造物のすき間をくぐり抜け、足場を組まなければ確認が難しかった箇所の画像を取得しています。
BASF アントワープ工場(ベルギー)
Float Armの商用機第1号が納品された工場です。安全上の理由で人の立ち入りが厳しく制限されているパイプラックや圧力タンクの内部などで、設備の点検に使われています。
導入効果(ハイボット社発表)
ハイボット社は、実際の導入現場で次のような成果が出ているとしています。
- 点検期間の短縮:従来5〜6日かかっていた定期点検を1日で完了
- コスト削減:足場が不要になり、総コストを最大30%削減
- 安全性の向上:危険区域や密閉空間への作業員の立ち入りが不要になり、労働災害のリスクを減らせる
※ 効果は現場の条件によって異なります。
高所・狭所の配管で目視と肉厚測定を行う方法は、高所・狭小部・危険箇所の配管を点検するには?で詳しく紹介しています。
Float Armの主な仕様

| 項目 | 内容 |
|---|---|
| 最大アーム長 | 5m(伸長ユニットを装着した場合は7.5m) |
| 質量 | 40kg(1〜6リンクのトータル。ベースと伸長ユニットを除く) |
| 積載量 | 2.5kg |
| 関節数 | 9 |
| 使用可能なセンサー | HDカメラ、赤外線カメラ、超音波探傷プローブ、ライダー、TOFカメラなど |
| 電源 | 地上から業務用バッテリーで供給 |
※ 仕様はNBKマーケティングの製品ページより。
導入前に確認したいこと
Float Armは万能ではありません。導入を考えるときは、次の点を事前に確認しておきましょう。
- アームを載せる場所:Float Armは高所作業車や無人搬送車、架台などに載せて使います。点検箇所の近くに、搭載する機材を置ける場所があるかを確認します。
- 届く距離と経路:アーム長は最大5m(伸長時7.5m)です。点検したい場所まで、障害物を避けて届く経路があるかを確かめます。
- 点検の内容とセンサー:目視だけか、肉厚測定やCUI検査も必要かによって、先端に付けるツールが変わります。積載量は2.5kgです。
- 現場の安全ルール:危険物を扱う区域など、持ち込める機材や作業の条件が決まっている場所があります。社内の保安部門などと、事前に条件をすり合わせてください。
対象の設備や場所をお知らせいただければ、Float Armで点検できるかを確認したうえでご提案します。
Float Armによる点検を始める4ステップ
- 困っている点検箇所を洗い出す:足場が必要な高所、人が入りにくい狭所・密閉空間など、危険や手間の大きい箇所を挙げます。
- 点検の目的を決める:目視、肉厚測定、CUI検査など、何を確かめたいかを決めます。
- 現地の条件を確認する:アームを載せる機材の置き場所、届く距離と経路、現場の安全ルールを確認します。
- 試験点検から始める:まずは一部の箇所で点検を行い、取れるデータや所要時間を確かめてから、対象を広げます。
まとめ
- 現場点検の危険と手間の多くは、人が高所・狭所・密閉空間などの危険な場所に近づくことから生まれている
- ヘビ型ロボットFloat Armは、人の代わりに危険な場所へ入り込み、足場なしで点検データを取る
- Float Armは2026年11月、令和8年度 東京都ベンチャー技術大賞の「大賞」を受賞(応募147件・受賞15件)
- 評価のポイントは、軽量で5mのロングリーチ、障害物の多い場所にも入れる、足場不要で既存の機材に載せられること
- ハイボット社の発表では、点検期間を5〜6日から1日へ、総コストを最大30%削減した導入例がある
「足場を組まないと点検できない配管がある」「人が入るのが危険な場所の点検を見直したい」という方は、お気軽にご相談ください。東京都から大賞を受けたFloat Armで、危険で困難な現場点検を、安全で効率的な点検に変えるお手伝いをします。
👉 Float Arm(フロートアーム)の詳細を見る
👉 お問い合わせ・お見積りはこちら
関連コラム
- 定修(定期修繕・定期点検)を少しでも低コストでおさめるには?
- 高所・狭小部・危険箇所の配管を点検するには?ヘビ型ロボットによる目視検査と肉厚測定
- 全天候型の定期点検(定修)ロボットとは?
- 定修(定期修繕)・定期点検を効率化するには?
- 配管のCUI(保温材下腐食)点検を効率的に行うには?
- 検査ロボットとは?種類やできること・選び方をわかりやすく解説
よくある質問(FAQ)
Q1. Float Arm(フロートアーム)とは何ですか?
A. ハイボット社が開発した、プラント設備の点検・保守のためのヘビ型の多関節ロボットアームです。9つの関節をもつアームを最大5m(伸長ユニット装着時7.5m)伸ばし、高所・狭所・密閉空間など人が立ち入るのが危険な場所に入り込んで、カメラやセンサーで点検データを取ります。
Q2. Float Armはどんな賞を受賞しましたか?
A. 2026年11月、東京都が主催する「令和8年度 東京都ベンチャー技術大賞」で、最高位の「大賞」を受賞しました。応募147件の中から15件が受賞し、その中で大賞に選ばれています。表彰式は2026年11月11日、産業交流展2026で行われました。
Q3. Float Armを使うと、なぜ点検が安全になるのですか?
A. 危険な場所に入るのはロボットで、人は地上や安全な場所から操作するためです。高所での墜落や、密閉空間での酸欠といったリスクに人がさらされる場面を減らせます。また、圧縮空気でアームの重さを支える仕組みのため、電力が途絶えても姿勢を保てるとされています。
Q4. 足場を組む場合と比べて、どれくらい効率的になりますか?
A. 足場の組立・解体が要らないため、準備の日数と費用を減らせます。ハイボット社の発表では、従来5〜6日かかっていた定期点検を1日で終え、総コストを最大30%削減した導入例があります。効果は現場の条件によって異なります。
Q5. Float Armではどんな点検ができますか?
A. 先端のツールを交換することで、目視カメラによる点検、超音波による肉厚測定、X線による保温材下腐食(CUI)検査、パルス渦電流(PEC)、電磁超音波(EMAT)など、複数の非破壊検査に1台で対応します。取得したデータはデジタルで残せます。
推奨URL(スラッグ):float-arm-venture-award
参考資料・出典
- NBKマーケティング「過酷・危険箇所や、配管などの定期点検(定修)を効率化するロボット:フロートアーム(Float Arm)」
- 東京都ベンチャー技術大賞「令和8年度 受賞企業」
- 東京都「令和8年度 東京都ベンチャー技術大賞 受賞企業が決定」(報道発表資料 2026年11月11日)
- 株式会社ハイボット「多関節アームロボット「Float Arm」が令和8年度 東京都ベンチャー技術大賞「大賞」を受賞」(PR TIMES 2026年11月12日)
- 株式会社ハイボット「三井化学大阪工場での遠隔点検サービス」(PR TIMES)
- 株式会社ハイボット「Float Arm商用機第1号をBASFに納品」(PR TIMES)
- e-Gov法令検索「労働安全衛生規則」(第518条)
- e-Gov法令検索「酸素欠乏症等防止規則」(第5条)
仕様・受賞情報は2026年11月時点の公開情報にもとづきます。最新情報はお問い合わせください。